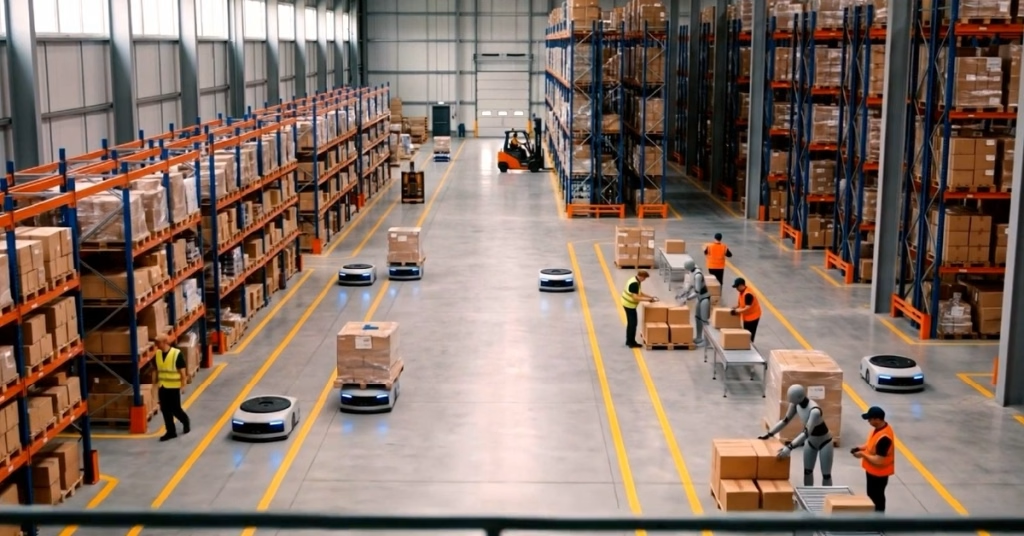
Gambar utama: materi rilis Accenture Newsroom; bukan dokumentasi audit pelanggan.
BERLIN — TÜV SÜD dan Accenture memperkenalkan konsep Physical AI Safety Suite pada NVIDIA GTC Berlin, melalui pengumuman bertanggal 21 Oktober 2026. Pendekatan ini menggunakan digital twin, simulasi, dan agen AI untuk membantu mempercepat penilaian keselamatan otomasi pabrik serta gudang. TÜV SÜD tetap bertanggung jawab atas sertifikasinya. [1]
Kabar tersebut penting bagi industri yang ingin menempatkan robot bergerak di ruang kerja manusia. Namun, menyebutnya sebagai “standar sertifikasi Physical AI pertama di dunia” melampaui informasi yang tersedia. Rilis resminya menyebut sebuah konsep suite, dengan standar industri yang sudah ada sebagai dasar. Belum ada bukti memadai untuk menetapkan klaim pertama tersebut.
Pertanyaan terbesarnya justru berada di lantai kerja: bagaimana perusahaan membuktikan bahwa robot mampu mengenali bahaya, membatasi gerakannya, dan tetap memberikan perlindungan ketika situasi berubah? Jawabannya memerlukan hubungan yang jelas antara mesin, lingkungan, manusia, perangkat lunak, serta proses penilaian independen.
Artikel ini membedah pengumuman tersebut dan persoalan teknik di belakangnya. Bagian analisis, contoh gudang, hitungan sederhana, dan daftar pertanyaan pengadaan merupakan penjelasan redaksi. Semuanya dipisahkan dari kemampuan suite yang secara eksplisit diumumkan perusahaan; contoh-contoh itu bukan laporan uji coba pelanggan atau hasil audit TÜV SÜD.
Daftar isi — pilih bagian pembahasan
- Pengumuman yang sebenarnya: konsep untuk menyiapkan bukti keselamatan
- Standar, pengujian, audit, dan sertifikasi mempunyai fungsi berbeda
- Physical AI membawa keputusan perangkat lunak ke ruang fisik
- Peta standar: robot bergerak berbeda dari sel robot industri
- Membaca tiga tingkat penilaian tanpa menganggapnya tiga sertifikat
- Tata letak: lorong yang muat dilalui belum tentu memadai
- Armada: masalah muncul dari interaksi yang tidak dimiliki satu robot
- Robot individual: batas penggunaan harus mengikuti kondisi yang dinilai
- Digital twin memerlukan data fisik, bukan hanya gambar yang menarik
- Peran Isaac Sim dan Cosmos perlu dibedakan
- Verifikasi, validasi, dan ketidakpastian menguji kualitas model
- Simulasi yang mulus dapat menyembunyikan penyederhanaan
- Outside-in memperluas sudut pandang, sekaligus menambah ketergantungan
- Latensi: waktu mendeteksi berbeda dari waktu menghentikan gerakan
- Pengujian kegagalan harus mempunyai pertanyaan dan hasil yang diharapkan
- Dokumentasi blueprint menunjukkan mengapa versi dan lingkup penting
- Skor akurasi perlu diuraikan menurut kondisi yang berisiko
- Keselamatan manusia mencakup perawatan dan pemulihan pekerjaan
- Keamanan siber ikut menentukan apakah informasi dapat dipercaya
- Pembaruan model dapat mengubah dasar penilaian sebelumnya
- Menguji klaim efisiensi tanpa mengorbankan makna keselamatan
- Paket bukti yang berguna harus dapat ditelusuri dan diulang
- Relevansi bagi Indonesia: mulai dari keadaan fasilitas sendiri
- Pertanyaan sebelum membeli layanan atau menyetujui penerapan
- Apa yang belum dapat disimpulkan dari pengumuman ini?
- Pertanyaan yang sering muncul
- Ukuran keberhasilannya adalah keputusan yang dapat dibuktikan
- Catatan riset dan batas artikel
Pengumuman yang sebenarnya: konsep untuk menyiapkan bukti keselamatan
Suite tersebut menjangkau tiga tingkat: tata letak fasilitas, perilaku armada, dan robot individual. Teknologi yang disebut mencakup Omniverse, Cosmos, Isaac Sim, Halos, serta IGX Thor. TÜV SÜD memperkirakan proses digitalnya dapat membantu produksi mulai berjalan hingga 30% lebih cepat; ini merupakan estimasi perusahaan, bukan jaminan hasil setiap proyek. [1]
Agenda resmi NVIDIA menempatkan GTC Berlin pada 20–22 Oktober 2026, dengan konferensi dan pameran pada 21–22 Oktober serta lokakarya pada 20 Oktober. Tanggal pengumuman kerja sama berada dalam rangkaian acara tersebut. [2] Konteks acaranya menjelaskan tempat perkenalan konsep, tetapi tidak dengan sendirinya membuktikan kematangan komersial atau pengakuan regulasinya.
Perbedaan itu penting bagi pembaca yang mengenal AI melalui demonstrasi. Video robot yang berhasil menyelesaikan tugas menunjukkan kemampuan dalam kondisi tertentu. Keputusan keselamatan menuntut pertanyaan tambahan: kondisi apa yang diwakili, apa yang tidak diuji, bagaimana sistem gagal, dan siapa yang menerima bukti tersebut sebagai dasar keputusan?
Karena itu, berita ini lebih tepat dibaca sebagai upaya memperbaiki hubungan antara pengembangan otomasi dan proses pembuktian keselamatan. Nilainya akan ditentukan oleh mutu bukti, kemampuan mengulang pengujian, serta kecocokan hasilnya dengan fasilitas nyata. Nama besar para mitra dapat menarik perhatian; kelengkapan penilaian tetap harus diperiksa pada setiap penerapan.
Standar, pengujian, audit, dan sertifikasi mempunyai fungsi berbeda
Dalam penjelasan ISO, organisasi tersebut mengembangkan standar dan tidak menerbitkan sertifikat kepatuhan perusahaan atau produk. Sertifikasi dilakukan oleh lembaga sertifikasi eksternal. [3] Dengan demikian, ungkapan “bersertifikat ISO” perlu disertai informasi tentang objek, standar, ruang lingkup, dan lembaga penerbitnya agar pembaca memahami apa yang dinilai.
Untuk membaca kabar ini, empat istilah berikut sebaiknya dipisahkan. Standar menyediakan acuan persyaratan atau metode. Pengujian menghasilkan pengamatan terhadap objek dengan prosedur tertentu. Audit memeriksa kesesuaian bukti atau proses terhadap kriteria yang ditetapkan. Sertifikasi merupakan bentuk pengesahan oleh pihak ketiga sesuai skema dan lingkupnya. Penjelasan fungsi ini tidak berarti semua proses memakai dokumen atau urutan yang identik.
| Istilah | Pertanyaan pembaca | Informasi yang perlu terlihat |
|---|---|---|
| Standar | Acuan apa yang digunakan? | Nomor, edisi, serta relevansinya terhadap aplikasi. |
| Pengujian | Apa yang dilakukan dan diamati? | Konfigurasi, kondisi, prosedur, hasil, serta keterbatasan. |
| Audit atau asesmen | Apakah bukti menjawab kriteria? | Ruang lingkup pemeriksaan dan temuan yang masih terbuka. |
| Sertifikasi | Apa tepatnya yang disahkan? | Penerbit, skema, objek, versi, batas penggunaan, dan status. |
Bayangkan dua vendor memakai sensor serupa. Vendor pertama mempunyai laporan pengujian komponen; vendor kedua menunjukkan penilaian sistem terpasang untuk aplikasi tertentu. Kedua dokumen dapat berguna, tetapi menjawab pertanyaan yang berbeda. Pengadaan akan bermasalah jika pembeli memperlakukan keduanya sebagai bukti setara bahwa seluruh gudang aman.
Hal yang sama berlaku pada kata “terpadu”. Integrasi dapat membuat pekerjaan lebih konsisten, tetapi kualitas setiap unsur masih perlu dibuktikan. Satu paket perangkat lunak belum otomatis menyatukan tanggung jawab produsen robot, integrator, operator, dan penilai. Hubungan itu perlu diterjemahkan menjadi dokumen, antarmuka, kewenangan, dan prosedur yang dapat diperiksa.
Physical AI membawa keputusan perangkat lunak ke ruang fisik
Istilah Physical AI dalam artikel ini merujuk secara praktis pada sistem AI yang ikut memengaruhi tindakan mesin di lingkungan nyata. Contohnya adalah persepsi yang membantu robot bergerak memahami keadaan sekitarnya. Label tersebut tidak menyatakan bahwa semua komponennya memakai pembelajaran mesin, atau bahwa semua keputusan gerak diserahkan kepada model generatif.
Perbedaan paling terasa dibanding aplikasi percakapan adalah akibat keluarannya. Kesalahan klasifikasi di layar dapat menyesatkan pengguna. Pada mesin bergerak, kesalahan persepsi atau keputusan dapat memengaruhi jarak terhadap manusia, benda, dan mesin lain. Konsekuensinya perlu dinilai menurut tugas, kecepatan, muatan, ruang, dan perlindungan yang tersedia.
NIST menjelaskan bahwa validitas, keandalan, keselamatan, keamanan, transparansi, serta aspek kepercayaan lainnya harus dibaca dalam konteks penggunaan. Akurasi bukan satu-satunya sifat yang menentukan kelayakan sistem AI. [20] Dalam penerapan industri, pandangan ini membantu mencegah satu skor pengenalan objek dipakai sebagai jawaban untuk semua pertanyaan keselamatan.
Sebagai ilustrasi, sebuah model bisa sangat baik mendeteksi orang di lorong terang, tetapi bukti itu belum menjawab apa yang terjadi ketika seseorang tertutup tumpukan barang. Bahkan setelah orang terdeteksi, masih ada rangkaian berikutnya: kapan informasi tiba, keputusan apa yang diambil, apakah perintah diterima, dan bagaimana mesin benar-benar merespons.
Karena itu, pembahasan Physical AI membutuhkan dua sudut pandang sekaligus. Yang pertama adalah kemampuan menyelesaikan pekerjaan. Yang kedua adalah kemampuan menjaga batas perilaku ketika informasi tidak lengkap atau kondisi menyimpang. Sistem industri yang berguna harus mempunyai jawaban yang dapat diuji untuk keduanya, sesuai risiko penerapannya.
Peta standar: robot bergerak berbeda dari sel robot industri
ISO 3691-4:2023 mencakup persyaratan keselamatan dan verifikasi untuk kendaraan industri tanpa pengemudi beserta sistemnya. Katalog ISO memasukkan contoh seperti automated guided vehicle dan autonomous mobile robot. Saat diperiksa, edisi 2023 masih berstatus terbit, sementara revisinya berada dalam pengembangan. [4] Status rancangan pengganti tidak boleh dicampur dengan status standar yang sudah diterbitkan.
Untuk aplikasi robot industri dan sel robot, ISO 10218-2:2025 mempunyai ruang lingkup berbeda, termasuk integrasi dan tahapan penggunaan aplikasi. [6] Menyebut kedua standar secara bersamaan dapat membantu menjelaskan peta persoalan, tetapi tidak berarti keduanya otomatis berlaku dengan cara sama pada setiap AMR, forklift, lengan robot, atau humanoid.
ISO 12100:2010 membahas prinsip penilaian dan pengurangan risiko dalam desain mesin. [5] Sementara itu, ISO 13849-1:2023 menyediakan metodologi bagi bagian sistem kendali yang menjalankan fungsi keselamatan, termasuk perangkat lunaknya; standar tersebut tidak menetapkan satu fungsi atau tingkat kinerja wajib untuk semua aplikasi. [7]
ISO/IEC TR 5469:2024 membahas AI dan keselamatan fungsional, termasuk AI di dalam fungsi terkait keselamatan, perlindungan non-AI bagi peralatan berkendali AI, serta pemakaian AI dalam pengembangan fungsi keselamatan. Bentuk dokumennya adalah laporan teknis. [8] Penyebutannya tidak sama dengan mengumumkan bahwa sebuah robot telah memperoleh sertifikat untuk seluruh kemampuan AI-nya.
| Acuan yang ditinjau | Relevansi umum | Batas pembacaan |
|---|---|---|
| ISO 3691-4:2023 | Kendaraan industri tanpa pengemudi dan sistemnya. | Perlu dicocokkan dengan jenis peralatan dan aplikasi. |
| ISO 10218-2:2025 | Aplikasi robot industri dan sel robot. | Bukan label tunggal bagi semua mesin otonom. |
| ISO 12100:2010 | Prinsip penilaian dan pengurangan risiko mesin. | Perlu diterapkan pada bahaya serta kondisi yang konkret. |
| ISO 13849-1:2023 | Desain bagian kendali terkait keselamatan. | Kebutuhan aplikasi tidak dapat ditentukan dari nama standar saja. |
| ISO/IEC TR 5469:2024 | Pembahasan hubungan AI dan keselamatan fungsional. | Laporan teknis, bukan bukti sertifikasi produk tertentu. |
Peta tersebut memberi pelajaran editorial dan pengadaan yang sama: selalu mulai dari objeknya. Mesin apa yang bergerak, pekerjaan apa yang dilakukan, siapa yang berada di dekatnya, dan bagian mana yang sedang dinilai? Setelah itu barulah acuan, metode, serta bukti bisa dipilih secara masuk akal. Menempelkan daftar standar panjang tanpa pemetaan hanya memindahkan kebingungan ke halaman lain.
Membaca tiga tingkat penilaian tanpa menganggapnya tiga sertifikat
Pembagian tata letak, armada, dan robot individual berguna sebagai lensa analisis. Pembaca tidak perlu mengartikannya sebagai tiga sertifikat terpisah, tiga produk yang selalu dijual sendiri-sendiri, atau tiga tahap yang sudah mempunyai prosedur publik lengkap. Rincian berikut menjelaskan pertanyaan rekayasa pada masing-masing tingkat, bukan mengklaim bahwa seluruh pengujian tersebut sudah dilaksanakan oleh suite.
Hubungan antartingkat dapat dibayangkan seperti perjalanan barang. Tata letak menentukan ruang yang tersedia. Armada menentukan interaksi banyak kendaraan dan tugas. Robot individual menentukan kemampuan serta batas satu mesin. Kesalahan di satu tingkat dapat muncul sebagai persoalan pada tingkat lain: antrean armada bisa menutup ruang kerja, sementara perubahan muatan bisa mengubah kemampuan satu robot mengikuti rute yang sebelumnya dianggap sesuai.
Karena itu, hasil yang dibutuhkan tidak cukup berupa tiga daftar pemeriksaan yang terpisah. Tim harus dapat menunjukkan hubungan asumsi di antaranya. Jika kapasitas armada bertambah, apakah asumsi kepadatan di persimpangan masih berlaku? Jika rak dipindah, apakah jarak pandang tetap sesuai? Jika konfigurasi mesin berubah, pengujian apa yang perlu diulang?
Pertanyaan tersebut memperlihatkan mengapa pembuktian keselamatan merupakan pekerjaan sistem. Tidak ada komponen yang bisa dinilai hanya berdasarkan reputasi teknologi pembuatnya. Bahkan desain yang baik dapat dipakai di luar kondisi yang diwakili buktinya. Kedisiplinan menjaga hubungan antara kondisi, konfigurasi, dan bukti menjadi bagian penting dari pembahasan ini.
Tata letak: lorong yang muat dilalui belum tentu memadai
Bayangkan sebuah gudang hipotetis yang akan menambahkan robot pengangkut. Denahnya menunjukkan lorong cukup lebar bagi kendaraan. Pada pemeriksaan lebih rinci, ternyata ada pintu yang membuka ke lorong, titik pengambilan barang tempat pekerja membungkuk, serta area sementara untuk palet yang belum masuk rak. Seluruh kondisi ini harus dipertimbangkan ketika menyusun skenario analisis.
Contoh tersebut menunjukkan perbedaan antara kelonggaran geometris dan kelayakan operasional. Ukuran kendaraan saja belum menjelaskan ruang yang dibutuhkan ketika kendaraan berbelok, membawa muatan, berhenti, atau berpapasan dengan kegiatan manusia. Redaksi tidak menetapkan angka lebar lorong dalam contoh ini karena kebutuhan nyata memerlukan spesifikasi mesin, kondisi lokasi, dan penilaian yang sesuai.
Pemeriksaan tata letak sebaiknya dimulai dari kegiatan yang benar-benar terjadi. Ke mana pekerja berjalan saat mengambil barang? Apakah ada jalur pendek yang biasa dipakai? Di mana petugas kebersihan memarkir peralatannya? Kapan kendaraan manual masuk? Jawaban operator dapat mengungkap pola yang tidak terlihat pada gambar desain.
Selanjutnya, skenario dapat membandingkan beberapa pilihan: mengubah rute kendaraan, memisahkan waktu kegiatan, memindahkan titik tunggu, atau mengubah penempatan rak. Ini adalah pilihan analitis, bukan resep universal. Setiap perubahan perlu dinilai terhadap bahaya lain yang mungkin muncul, termasuk akses kerja dan kemampuan menangani keadaan darurat.
Hasil yang berguna adalah alasan keputusan yang dapat ditelusuri. Mengapa rute tertentu dipilih, kondisi apa yang dibatasi, dan bagaimana batas tersebut dijaga setelah fasilitas berjalan? Dengan catatan demikian, perubahan tata letak berikutnya dapat ditinjau terhadap dasar keputusan sebelumnya. Model tiga dimensi menjadi alat bantu pembahasan, sementara keputusannya tetap membutuhkan bukti yang sesuai.
Armada: masalah muncul dari interaksi yang tidak dimiliki satu robot
Contoh berikut juga hipotetis. Tiga robot tiba di persimpangan yang sama. Masing-masing mempunyai kemampuan mendeteksi hambatan dan berhenti. Namun, kendaraan yang menunggu dapat membatasi akses pekerja ke stasiun, sementara kendaraan lain menutup pandangan dari sisi berbeda. Fakta bahwa setiap robot mampu berhenti belum menjawab kelayakan susunan yang terbentuk.
Pada tingkat armada, analisis perlu memperhatikan prioritas lintasan, titik tunggu, penyelesaian kemacetan, dan perilaku saat sebagian kendaraan kehilangan komunikasi. Pertanyaannya bukan sekadar siapa bergerak terlebih dahulu. Tim juga perlu memahami apakah keputusan bersama dapat menghasilkan keadaan yang menyulitkan manusia, atau mendorong intervensi manual yang belum direncanakan.
Misalnya, petugas mungkin mencoba memindahkan barang di antara kendaraan yang berhenti. Jika pengelola armada kemudian memulai ulang pergerakan tanpa memahami kegiatan itu, muncul persoalan baru pada transisi dari berhenti menuju bergerak. Karena itu, skenario pemulihan sama pentingnya dengan skenario perjalanan normal. Hal ini merupakan penalaran teknik atas contoh, bukan laporan insiden dari fasilitas tertentu.
Pengujian armada juga perlu memperjelas batas beban kerja. Hasil dengan sedikit kendaraan tidak otomatis mewakili kondisi ketika jumlah tugas, kendaraan manual, atau pekerja berubah. Tim dapat menyusun variasi kepadatan dan memeriksa titik munculnya antrean, konflik, serta kebutuhan intervensi. Ukuran kinerja dan ukuran keselamatan sebaiknya dicatat secara terpisah agar keduanya tidak tertukar.
Keputusan akhirnya mungkin berupa pembatasan jumlah kendaraan di area tertentu atau perubahan aturan penugasan. Apa pun pilihannya, batas itu perlu diterjemahkan menjadi sesuatu yang benar-benar diterapkan dan dipantau. Sebuah asumsi dalam laporan tidak melindungi pekerja apabila sistem operasional tidak mengetahui kapan asumsi tersebut telah terlampaui.
Robot individual: batas penggunaan harus mengikuti kondisi yang dinilai
Pada satu robot, analisis dapat dimulai dari tugas yang ditetapkan dan kondisi yang diizinkan. Jenis muatan, posisi barang, konfigurasi sensor, mode operasi, serta kondisi lingkungan harus cukup jelas untuk menjadi dasar pengujian. Uraian seperti “untuk gudang” terlalu luas apabila dipakai sebagai satu-satunya batas penggunaan.
Sebagai contoh, sebuah kendaraan hipotetis diuji dengan muatan yang ditempatkan terpusat. Operator kemudian ingin membawa barang dengan bentuk berbeda dan bagian yang menonjol. Pertanyaan yang tepat adalah apakah kondisi baru masih diwakili bukti sebelumnya. Jawabannya tidak dapat ditentukan hanya dari berat barang atau kenyataan bahwa mesin berhasil menyelesaikan satu perjalanan.
Perubahan tersebut mungkin memengaruhi ruang yang digunakan, pandangan sensor, atau cara kendaraan berinteraksi dengan peralatan lain. Tim perlu menilai aspek yang relevan terhadap desain aktual. Dalam artikel ini, kemungkinan tersebut dipakai untuk menunjukkan cara bertanya, bukan untuk menyatakan bahwa semua robot akan mengalami efek yang sama.
Batas penggunaan juga mencakup mode yang sering terlupakan. Apa yang terjadi saat robot ditarik dari jalur, dipindahkan manual, dibersihkan, atau disiapkan kembali setelah perawatan? Bagaimana seseorang mengetahui mode yang aktif? Apakah tanggung jawab mengembalikan mesin ke operasi otomatis sudah jelas? Pertanyaan ini membantu menghindari celah antara prosedur kerja dan asumsi pengembang.
Hasil yang diharapkan adalah definisi operasional yang dapat dipahami pengguna. Batas tersebut perlu hadir dalam instruksi, konfigurasi, pelatihan, dan mekanisme pengendalian yang relevan. Jika hanya tersimpan dalam catatan tim desain, operator berpotensi mengambil keputusan tanpa mengetahui syarat yang mendasari bukti keselamatannya.
Digital twin memerlukan data fisik, bukan hanya gambar yang menarik
NVIDIA menjelaskan Omniverse sebagai kumpulan teknologi untuk menyiapkan lingkungan simulasi, termasuk data tiga dimensi, fisika, rendering, dan simulasi sensor. Perusahaan juga mengingatkan bahwa sebuah adegan 3D dapat tampak lengkap tetapi belum mempunyai struktur dan sifat fisik yang dibutuhkan simulasi. [9] Penjelasan ini relevan ketika visual demonstrasi terlihat sangat realistis.
Dalam contoh gudang, gambar rak dan kendaraan hanya menyajikan sebagian informasi. Untuk pertanyaan tertentu, model mungkin perlu mewakili ukuran, perilaku kontak, karakteristik gerak, atau keluaran sensor. Unsur yang diperlukan bergantung pada tujuan pengujian. Model untuk memeriksa alur barang tidak otomatis memadai untuk menilai kemampuan deteksi atau respons penghentian.
Karena itu, setiap model sebaiknya mempunyai pernyataan tujuan. Apa keputusan yang akan didukung? Data mana yang diukur, diperkirakan, atau disederhanakan? Seberapa besar perbedaan hasil yang masih dapat diterima untuk keputusan tersebut? Menjawabnya lebih berguna daripada menyebut satu model sebagai “kembaran sempurna” dari seluruh fasilitas.
Mutu masukan juga perlu dijaga sepanjang penggunaan. Denah dapat berubah, kamera dapat dipindah, dan spesifikasi kendaraan dapat diperbarui. Apabila model tetap memakai konfigurasi lama, hasilnya mungkin masih konsisten secara komputasi tetapi tidak lagi menjawab kondisi yang ditanyakan pengguna. Ketepatan tujuan dan keterkinian data merupakan dua pekerjaan yang berbeda.
Untuk redaksi, implikasinya sederhana: gambar digital twin sebaiknya diberi konteks yang jelas. Sebuah tangkapan simulasi menunjukkan representasi atau skenario, bukan bukti bahwa kondisi fisik tertentu telah diuji secara lengkap. Pembaca perlu mengetahui apakah gambar merupakan ilustrasi, keluaran pengujian, atau dokumentasi fasilitas nyata.
Peran Isaac Sim dan Cosmos perlu dibedakan
Isaac Sim dijelaskan NVIDIA sebagai kerangka referensi untuk simulasi robot, pengujian, dan pembangkitan data sintetis dalam lingkungan virtual berbasis fisika. Dokumentasinya mencakup penggunaan perangkat lunak atau perangkat keras di dalam rangkaian pengujian. [10] Ini memberi pilihan metode pengembangan, tetapi tidak menetapkan bahwa setiap konfigurasi simulasi sudah cocok menjadi bukti bagi keputusan keselamatan tertentu.
Cosmos merupakan platform model dunia untuk pengembangan Physical AI, termasuk penalaran dan pembangkitan data atau keadaan dunia bagi alur kerja terkait. [11] Perannya perlu dibaca menurut model, versi, serta tugas yang dipakai. Kemampuan menghasilkan variasi adegan tidak otomatis memberikan ukuran kesalahan fisik atau validitas keselamatan bagi semua keluaran.
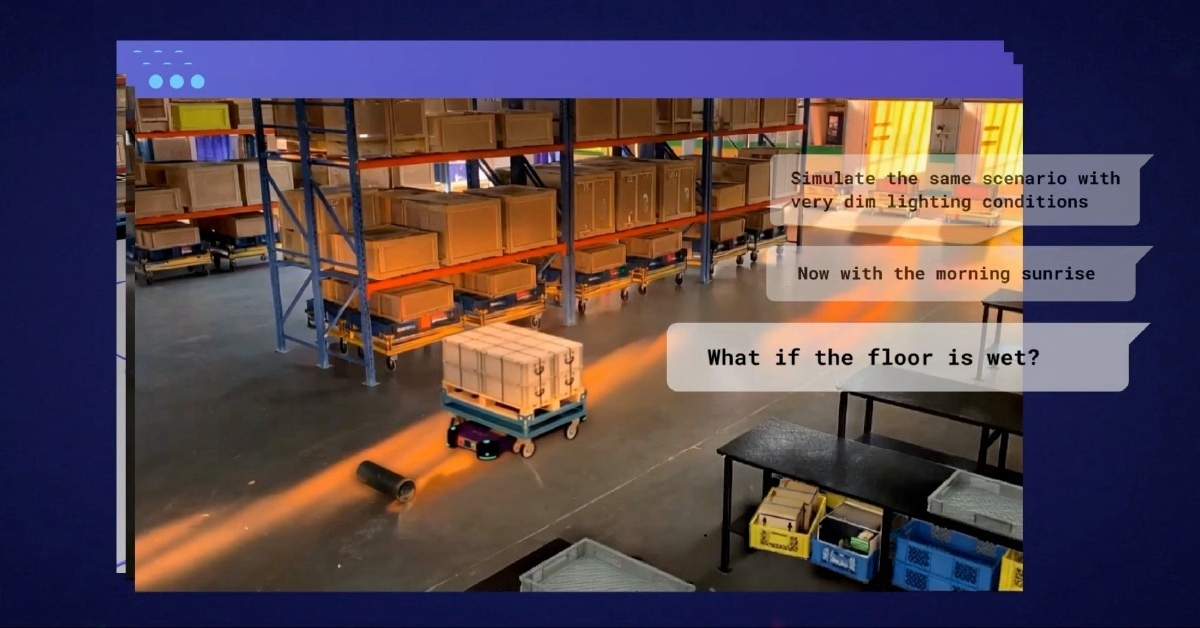
Perbedaan praktisnya dapat dilihat dari pertanyaan kerja. Tim mungkin ingin menghasilkan ragam pencahayaan untuk mengevaluasi persepsi, lalu menjalankan pengendali robot pada lingkungan uji. Walaupun keduanya dapat berada dalam satu alur, tujuan dan ukuran keberhasilannya berbeda. Keberagaman gambar menjawab cakupan visual; respons pengendali menjawab perilaku sistem dalam konfigurasi yang diuji.
Tim penguji perlu mencatat dari mana data berasal dan bagian mana yang digunakan untuk pelatihan, penyesuaian, atau evaluasi. Jika keluarga adegan yang sama terlalu mendominasi seluruh tahap, hasil uji dapat memberi keyakinan yang lebih besar daripada cakupan sebenarnya. Contoh ini merupakan alasan analitis untuk menjaga pemisahan data, bukan tuduhan terhadap implementasi mitra.
Dengan pendekatan demikian, teknologi generatif bisa dinilai dari kegunaan yang spesifik. Ia dapat membantu memperluas variasi atau mempermudah pekerjaan tertentu, sementara kesesuaian bukti tetap memerlukan pemeriksaan terpisah. Istilah “berbasis fisika”, “realistis”, dan “siap simulasi” perlu diterjemahkan menjadi parameter serta metode yang dapat ditinjau.
Verifikasi, validasi, dan ketidakpastian menguji kualitas model
Penelitian yang diterbitkan melalui NIST menekankan perlunya verifikasi, validasi, dan kuantifikasi ketidakpastian sepanjang siklus hidup digital twin untuk membangun kredibilitas hasilnya. [13] Ketiganya membantu memeriksa hubungan antara perhitungan, tujuan penggunaan, dan keadaan fisik yang hendak diwakili.
Secara sederhana, verifikasi menanyakan apakah model atau perhitungan berjalan sesuai rancangan. Validasi menanyakan apakah representasinya memadai untuk penggunaan yang dituju. Analisis ketidakpastian memeriksa bagaimana keterbatasan pengetahuan dan variasi masukan memengaruhi hasil. Penjelasan ini adalah pemetaan konsep untuk pembaca, bukan pengganti prosedur verifikasi dan validasi suatu proyek.
Ambil contoh model yang menghasilkan perkiraan waktu berhenti. Sebelum menerima hasil, tim perlu mengetahui apakah satuan, parameter, antarmuka, dan langkah perhitungannya benar. Berikutnya, hasil model dibandingkan dengan pengamatan fisik yang sesuai. Kemudian diuji bagaimana hasil berubah ketika parameter yang belum pasti berada pada nilai berbeda yang masuk akal.
Laporan NIST lain pada Oktober 2026 membahas penilaian kredibilitas berbasis risiko: upaya pemeriksaan model perlu sebanding dengan pengaruh model terhadap keputusan dan konsekuensi keputusan tersebut. [14] Artinya, penggunaan model untuk memilih tampilan visual dan penggunaan model sebagai unsur penting keputusan keselamatan tidak layak menerima tingkat keyakinan yang sama tanpa alasan.
Dalam pengadaan, pembeli dapat meminta catatan tentang tujuan model, data pembanding, ketidakcocokan yang ditemukan, dan keputusan yang masih memerlukan pembuktian tambahan. Jawaban yang mengakui batas penggunaan sering lebih informatif daripada satu pernyataan akurasi tinggi. Sebuah model dapat berguna dengan batas yang jelas; masalah muncul ketika batas itu disembunyikan atau diabaikan.
Simulasi yang mulus dapat menyembunyikan penyederhanaan
Dokumentasi fisika Isaac Sim menjelaskan bahwa simulasi menggunakan langkah waktu, dan pergerakan cepat dapat melewati kontak pada konfigurasi tertentu. Dokumentasi yang sama membedakan bentuk visual objek dari bentuk yang dipakai untuk perhitungan tabrakan. [12] Hal ini memperlihatkan mengapa tampilan video saja tidak cukup untuk menilai kualitas sebuah eksperimen.
Contoh sederhananya adalah objek yang secara visual tampak mempunyai celah, tetapi diwakili bentuk tabrakan yang lebih sederhana. Penyederhanaan mungkin tepat untuk suatu tujuan, tetapi tidak untuk tujuan lain. Yang harus diperiksa adalah pengaruh penyederhanaan tersebut terhadap pertanyaan uji. Memaksimalkan detail seluruh model juga belum tentu menjadi pilihan paling berguna apabila sumber ketidakpastian utamanya berada di tempat berbeda.
Pertimbangkan pula pengujian persepsi. Pencahayaan dan objek virtual yang bervariasi dapat memperluas skenario, tetapi kamera nyata memiliki karakteristik, pemasangan, serta kondisi pemakaian yang perlu diwakili. Ketika hasil simulasi dan lapangan berbeda, tim perlu mencari penyebabnya. Tidak cukup memilih hasil yang lebih nyaman untuk membenarkan keputusan awal.
Redaksi memandang hubungan simulasi dan pengujian fisik sebagai proses saling memeriksa. Simulasi membantu menguji variasi secara terstruktur; pengamatan lapangan membantu menilai kesesuaiannya. Porsi masing-masing ditentukan oleh pertanyaan, risiko, dan penerimaan bukti dalam proses penilaian. Artikel ini tidak menyatakan bahwa seluruh uji fisik dapat dihapus.
Pelaporan yang baik karena itu menyebut konfigurasi simulasi, hal yang diabaikan, cara membandingkan hasil, dan alasan hasil dianggap memadai. Tanpa konteks tersebut, jumlah skenario yang sangat besar hanya menunjukkan banyaknya perhitungan. Ia belum menjelaskan apakah perhitungan itu mewakili keadaan yang paling berpengaruh terhadap keselamatan.
Outside-in memperluas sudut pandang, sekaligus menambah ketergantungan
NVIDIA membedakan pendekatan inside-out yang memakai sensor pada robot dengan outside-in yang memanfaatkan sensor atau kamera di fasilitas. Tujuan outside-in adalah menambah konteks ketika pandangan robot terbatas oleh penghalang. [15] Pendekatan ini menarik untuk persimpangan atau area dengan rak tinggi, asalkan seluruh rantai penginderaan dan responsnya dinilai sesuai penggunaan.
Bayangkan kamera tetap melihat pekerja yang belum terlihat oleh kendaraan. Informasi tersebut dapat berguna sebelum keduanya saling mendekat. Namun, informasi baru hanya menghasilkan perlindungan apabila waktunya tepat, lokasi dan identitasnya dipahami, serta keputusan diterjemahkan menjadi respons yang benar. Kelebihan sudut pandang tidak menghapus kebutuhan memeriksa rantai itu.
Penambahan kamera juga menambah hal yang harus dikelola. Pemasangan, kalibrasi, jaringan, kondisi lensa, sinkronisasi waktu, dan konfigurasi perangkat lunak bisa berpengaruh pada kualitas informasi. Pada desain tertentu, sebagian fungsi mungkin tetap berjalan ketika satu unsur gagal; pada desain lain, kondisi tersebut perlu memicu pembatasan operasi. Respons yang tepat harus ditetapkan dan diuji pada sistem aktual.
Dokumentasi integrasi Halos Outside-In memisahkan unsur pemrosesan masukan sensor, pemantauan, integrasi kejadian, pengambilan keputusan, dan pencatatan. [16] Pemisahan fungsi tersebut membantu pembaca melihat bahwa persepsi AI hanya salah satu mata rantai. Masing-masing antarmuka tetap membutuhkan definisi yang dapat diuji.
Karena itu, pertanyaan pengadaan sebaiknya berbunyi: bahaya apa yang ditangani kamera fasilitas, apa asumsi ketersediaannya, dan apa yang terjadi ketika informasi tidak dapat dipercaya? Jawaban tersebut jauh lebih dapat ditindaklanjuti daripada janji bahwa kamera akan membuat robot selalu mengetahui seluruh keadaan gudang.
Latensi: waktu mendeteksi berbeda dari waktu menghentikan gerakan
Untuk memahami persoalan waktu, perhatikan ilustrasi matematika berikut. Sebuah kendaraan hipotetis bergerak lurus dengan kecepatan 1 meter per detik. Jika suatu rangkaian informasi dan keputusan memerlukan 0,2 detik sebelum pengereman mulai bekerja, kendaraan akan menempuh 0,2 meter selama selang itu, dengan asumsi kecepatannya tetap.
Sesudah pengereman dimulai, kendaraan masih dapat menempuh jarak tambahan. Dalam model ideal dengan perlambatan tetap 1 meter per detik kuadrat, jarak pengeremannya adalah kecepatan kuadrat dibagi dua kali perlambatan: 1²/(2 × 1) = 0,5 meter. Jarak total pada model sederhana tersebut menjadi 0,7 meter.
Angka itu hanya ilustrasi redaksi, bukan jarak aman, spesifikasi robot, atau panduan menentukan zona perlindungan. Modelnya mengabaikan banyak unsur penerapan, termasuk variasi respons, gerakan manusia, toleransi pengukuran, kondisi kontak, dan persyaratan yang relevan. Penetapan jarak pada fasilitas nyata memerlukan metode serta pengujian yang sesuai oleh pihak kompeten.
| Unsur ilustrasi | Nilai hipotetis | Hasil dalam model |
|---|---|---|
| Kecepatan tetap sebelum pengereman | 1 m/s | Masukan perhitungan. |
| Waktu sebelum pengereman mulai | 0,2 s | Jarak awal 0,2 m. |
| Perlambatan konstan | 1 m/s² | Jarak pengereman 0,5 m. |
| Jumlah dua jarak | 0,2 m + 0,5 m | 0,7 m; bukan rekomendasi jarak keselamatan. |
Pelajaran dari hitungan itu terletak pada susunan waktunya. Waktu inferensi model bukan waktu respons seluruh sistem. Masih ada pengambilan data, pengiriman, pemrosesan lain, keputusan, komunikasi ke kendali, serta respons mesin. Pengukuran yang berguna perlu mempunyai titik awal dan akhir yang jelas, terutama ketika informasi melewati beberapa perangkat.
Rata-rata yang cepat juga tidak menjawab seluruh pertanyaan. Tim perlu menilai kondisi yang relevan ketika beban komputasi meningkat atau aliran data terganggu. Batas waktu dan penanganan keterlambatan harus dikaitkan dengan risiko aplikasi. Artikel ini sengaja tidak menetapkan ambang universal karena satu angka tanpa konteks dapat memberi keyakinan yang keliru.
Pengujian kegagalan harus mempunyai pertanyaan dan hasil yang diharapkan
Daftar skenario akan lebih berguna apabila setiap percobaan dihubungkan dengan bahaya, perubahan kondisi, dan respons yang diharapkan. Menutup satu kamera, misalnya, baru merupakan tindakan uji. Pertanyaan keselamatannya adalah apakah sistem mengenali informasi yang tidak tersedia, bagaimana operasi dibatasi, serta bagaimana kondisi tersebut disampaikan kepada pengguna.
Tabel berikut adalah contoh perencanaan uji dari redaksi. Pelaksanaannya pada mesin nyata harus dirancang dan dikendalikan oleh pihak kompeten; tabel ini bukan instruksi untuk mencoba gangguan pada fasilitas aktif. Respons yang tepat bergantung pada arsitektur dan penilaian risiko aktual, sehingga tidak semua kondisi harus menghasilkan tindakan identik.
| Kondisi yang dianalisis | Pertanyaan pembuktian | Bukti yang dicari |
|---|---|---|
| Pandangan sensor tertutup | Apakah hilangnya informasi dikenali dan ditangani? | Catatan deteksi gangguan dan respons sistem. |
| Data terlambat atau tidak diperbarui | Apakah informasi lama dibedakan dari keadaan saat ini? | Waktu kejadian, keputusan, dan respons yang terukur. |
| Sebagian komunikasi terputus | Apakah batas operasi tetap terjaga? | Perilaku setiap unsur yang relevan selama gangguan. |
| Perangkat atau layanan pulih | Apa syarat kembali ke operasi? | Urutan pemulihan dan kewenangan pemberi izin. |
| Konfigurasi berbeda dari yang disetujui | Bagaimana ketidaksesuaian diketahui? | Identitas konfigurasi dan catatan pengendalian perubahan. |
Pengujian juga perlu menetapkan hasil gagal sebelum percobaan dimulai. Tanpa kriteria tersebut, tim dapat tergoda menafsirkan perilaku yang tidak diharapkan sebagai sesuatu yang tetap dapat diterima. Catatan hasil sebaiknya memuat kondisi awal, versi perangkat, data yang tersedia, waktu, serta keterbatasan pengamatan.
Temuan tidak harus diperlakukan sebagai kegagalan proyek secara keseluruhan. Temuan dapat menunjukkan perlunya perubahan desain, pembatasan penggunaan, atau pengujian tambahan. Yang penting adalah keputusan tindak lanjutnya terlihat dan dapat ditinjau. Menyembunyikan kasus yang sulit justru mengurangi nilai bukti yang berhasil dikumpulkan.
Dokumentasi blueprint menunjukkan mengapa versi dan lingkup penting
Halaman keterbatasan Halos Outside-In yang diperiksa menjelaskan bahwa beberapa batas berlaku khusus pada perangkat pengujian SIL/HIL, bukan penerapan produksi. Salah satu contohnya: pengendali forklift simulasi pada harness tertentu tidak menjalankan keputusan keselamatan; pengamatan keputusan dilakukan melalui indikator serta catatan komunikasi. [17]
Fakta tersebut tidak boleh dibaca sebagai kesimpulan bahwa semua robot pengguna Halos mengabaikan perintah keselamatan. Objeknya adalah konfigurasi pengujian yang disebut dalam dokumentasi. Sebaliknya, fakta itu juga mengingatkan agar sebuah demonstrasi tidak dianggap membuktikan respons gerak jika unsur demonstrasinya memang tidak dirancang menjalankan respons tersebut.
Dalam proyek nyata, pembaca dapat mengajukan tiga pertanyaan. Versi mana yang digunakan? Bagian apa yang benar-benar aktif? Keluaran apa yang diamati sebagai dasar kesimpulan? Jawaban yang lengkap membantu membedakan pengujian persepsi, pengujian logika keputusan, pengujian komunikasi, dan pengujian tindakan mesin.
Istilah software-in-the-loop dan hardware-in-the-loop juga perlu diikuti rincian. Kehadiran perangkat keras tidak otomatis membuat seluruh rangkaian mewakili keadaan produksi. Tim harus menunjukkan bagian yang nyata, bagian yang disimulasikan, serta alasan susunan tersebut sesuai untuk tujuan uji. Batas ini sebaiknya tercantum di laporan, bukan hanya diketahui orang yang merakit demonstrasi.
Pelajaran untuk pemberitaan teknologi adalah menjaga skala kesimpulan. Jika sebuah uji menunjukkan keputusan yang benar pada masukan tertentu, tulislah hasil itu sesuai ruang lingkupnya. Jangan melompat menjadi klaim bahwa seluruh armada telah dibuktikan aman untuk semua fasilitas. Ketelitian bahasa merupakan bagian dari ketelitian membaca teknologi.
Skor akurasi perlu diuraikan menurut kondisi yang berisiko
NIST AI RMF Playbook mendorong pengukuran yang sesuai konteks penerapan, termasuk kesalahan positif, kesalahan negatif, latensi, serta perbedaan kondisi pengujian dan penggunaan. NIST juga mengingatkan perlunya melihat kelompok kegagalan yang dapat tersembunyi di balik nilai rata-rata. [18] Pendekatan ini berguna ketika sebuah model dipromosikan dengan satu angka akurasi.
Contoh hipotetisnya: sebagian besar data uji menampilkan pekerja yang terlihat jelas. Model kemudian memperoleh skor keseluruhan tinggi, meskipun hasil pada orang yang tertutup sebagian jauh lebih lemah. Nilai total masih benar secara aritmetika, tetapi kurang membantu bila bahaya utama justru muncul ketika pandangan terhalang.
Karena itu, penguji dapat memisahkan hasil menurut kondisi yang relevan: tingkat keterhalangan, posisi objek, perubahan pencahayaan, jenis tugas, atau kombinasi kegiatan. Pemisahan harus ditentukan berdasarkan risiko dan data aktual. Artikel ini tidak menetapkan kategori wajib yang sama bagi semua aplikasi atau mengasumsikan bahwa setiap kategori bisa diukur dengan tingkat kepastian identik.
Selain menanyakan jumlah kesalahan, tim perlu menghubungkannya dengan akibat. Salah mendeteksi hambatan mungkin menghasilkan penghentian yang tidak perlu. Gagal mendeteksi orang dapat mempunyai konsekuensi berbeda, tergantung perlindungan lain yang bekerja. Evaluasi sistem perlu melihat hubungan ini; dua jenis kesalahan tidak seharusnya dijumlahkan tanpa mempertimbangkan konteksnya.
Perubahan skor setelah pembaruan juga perlu diperiksa secara rinci. Peningkatan rata-rata dapat bersamaan dengan penurunan pada kondisi tertentu. Keputusan menerima versi baru sebaiknya melihat tujuan dan batas aplikasi, kemudian mendokumentasikan alasan penerimaannya. Dengan begitu, klaim “lebih akurat” mempunyai makna yang dapat diuji.
Keselamatan manusia mencakup perawatan dan pemulihan pekerjaan
OSHA mencatat bahwa banyak kecelakaan robot terjadi pada kegiatan tidak rutin, seperti pemrograman, perawatan, pengujian, penyiapan, atau penyesuaian. [21] Sumber tersebut berasal dari konteks Amerika Serikat dan digunakan di sini sebagai referensi teknis bahaya, bukan pernyataan tentang statistik Indonesia atau aturan yang berlaku otomatis di Indonesia.
Dalam contoh gudang, perjalanan otomatis mungkin telah dirancang dengan baik. Namun, barang yang jatuh atau kendaraan yang berhenti tetap membutuhkan prosedur penanganan. Siapa boleh mendekat, bagaimana keadaan mesin dipastikan, dan siapa menentukan bahwa area siap digunakan kembali? Pertanyaan itu perlu dijawab sebelum situasi terjadi di tengah tekanan target kerja.
Manual teknis OSHA juga membahas penilaian risiko aplikasi serta kebutuhan pelatihan pekerja yang berinteraksi dengan sistem, termasuk pihak yang berada di sekitar area kerja. [22] Prinsip keterlibatan pengguna membantu tim memahami kegiatan sebenarnya, tanpa mengasumsikan bahwa semua orang mempunyai pengetahuan teknis yang sama.
Pelatihan yang berguna perlu membedakan kondisi normal, peringatan, gangguan, dan situasi yang memerlukan bantuan. Pekerja perlu memahami arti indikator serta batas tindakan yang menjadi wewenangnya. Pada saat yang sama, desain sebaiknya mempertimbangkan kemungkinan salah pengertian; keselamatan tidak layak bergantung pada kemampuan setiap orang menebak keadaan perangkat lunak.
ISO menjelaskan ISO 45001 sebagai acuan sistem manajemen keselamatan dan kesehatan kerja, dengan unsur seperti partisipasi pekerja, kompetensi, pengendalian operasional, serta peningkatan berkelanjutan. [25] Pengelolaan tempat kerja dan penilaian teknis mesin mempunyai hubungan erat, tetapi dokumen pada satu bidang tidak otomatis menggantikan bukti pada bidang lainnya.
Keamanan siber ikut menentukan apakah informasi dapat dipercaya
IEC 62443-3-2:2020 membahas penilaian risiko keamanan dalam desain sistem otomasi dan kendali industri, termasuk penentuan sistem, zona, hubungan komunikasi, serta persyaratan keamanannya. [24] Referensi ini relevan untuk memahami sistem yang menghubungkan kamera, komputer edge, pengelola armada, dan kendali mesin.
Dalam analisis redaksi, hubungan paling langsung dengan keselamatan adalah kepercayaan terhadap data dan perintah. Sistem perlu mengetahui sumber informasi, keterkiniannya, serta kewenangan untuk mengubah konfigurasi. Bahkan tanpa serangan, kesalahan konfigurasi atau koneksi yang tertukar dapat menghasilkan keadaan yang perlu ditangani dengan jelas.
Pertanyaan praktisnya meliputi siapa dapat mengubah zona pemantauan, bagaimana akses jarak jauh dikendalikan, dan bagaimana perubahan dicatat. Tim juga perlu mengetahui prosedur ketika layanan pendukung tidak tersedia. Pembahasan ini tidak menyatakan bahwa suatu produk mempunyai kerentanan tertentu; ia menjelaskan unsur yang perlu dinilai dalam penerapan yang terhubung.
IEC 62443-2-1:2024 menempatkan kebijakan dan prosedur program keamanan pada pemilik atau operator sistem otomasi. Ringkasan resminya juga mengakui tantangan sistem lama yang tidak selalu mempunyai kemampuan teknis modern. [23] Karena itu, pengadaan komponen baru harus diikuti pemeriksaan hubungan dengan perangkat yang sudah ada, bukan hanya daftar fitur komponen tersebut.
Pengujian keamanan dan keselamatan juga perlu dikoordinasikan. Tindakan pemeliharaan, pembatasan akses, atau pemulihan layanan dapat memengaruhi operasi. Rencana perubahan harus memperhitungkan akibat itu, dengan pihak yang memahami sistem aktual. Menghubungkan kedua disiplin tersebut membantu menghindari perbaikan di satu sisi yang menciptakan ketidakjelasan di sisi lain.
Pembaruan model dapat mengubah dasar penilaian sebelumnya
Bayangkan vendor menyediakan model persepsi baru. Versi itu lebih baik pada sebagian pengujian internal, tetapi memakai konfigurasi berbeda. Bagi operator, pertanyaannya bukan sekadar apakah pembaruan tersedia. Tim perlu memahami apakah perubahan memengaruhi asumsi yang dipakai dalam penilaian aplikasi dan bagian bukti mana yang perlu diperbarui.
Perubahan serupa dapat berasal dari firmware, peta gudang, parameter, lokasi kamera, atau perangkat jaringan. Tidak semua perubahan mempunyai dampak sama. Pengendalian yang masuk akal dimulai dengan mengidentifikasi unsur yang berubah, menilai pengaruhnya terhadap fungsi dan risiko, lalu menentukan pemeriksaan serta persetujuan yang sesuai.
NIST AI RMF Playbook membahas pemantauan setelah penerapan, pengelolaan risiko pihak ketiga, respons insiden, pemulihan, dan pengendalian perubahan. [19] Referensi ini mendukung pandangan bahwa penilaian AI perlu berlanjut selama penggunaan; bukan berarti NIST mengesahkan suite atau menetapkan sertifikat robot tertentu.
Contoh proses yang dapat dibahas dalam pengadaan adalah pencatatan versi yang disetujui, lingkungan uji sebelum perubahan diterapkan, serta rencana kembali ke konfigurasi sebelumnya jika diperlukan. Rencana itu sendiri perlu dinilai: konfigurasi lama mungkin tidak cocok lagi dengan keadaan fasilitas yang telah berubah. Pemulihan bukan sekadar menekan tombol kembali.
Operator juga perlu mengetahui siapa yang menerima pemberitahuan perubahan dan bagaimana dampaknya dijelaskan kepada pekerja. Jika perilaku indikator atau respons mesin berubah, instruksi yang lama dapat menimbulkan salah pengertian. Hubungan antara catatan teknik dan prosedur operasional perlu dipertahankan agar bukti tidak berhenti pada satu tanggal pemeriksaan.
Menguji klaim efisiensi tanpa mengorbankan makna keselamatan
Persentase perbaikan waktu baru berguna apabila pembaca mengetahui titik awal, titik akhir, pembanding, dan kondisi proyek. Waktu menyiapkan dokumen, waktu penilaian, waktu pemasangan, serta waktu sampai produksi dimulai merupakan ukuran yang berbeda. Mencampurnya dapat menghasilkan kesimpulan yang lebih besar daripada data yang sebenarnya tersedia.
Untuk menilai manfaat komersial, pembeli dapat meminta penjelasan proses mana yang dipercepat. Apakah tim mengurangi kunjungan berulang, menemukan perubahan desain lebih awal, atau merapikan pengumpulan bukti? Masing-masing kemungkinan membutuhkan pembanding yang sesuai. Keuntungan pada satu tahap tidak otomatis menjadi penghematan total dengan persentase identik.
Penilaian biaya juga perlu memasukkan pekerjaan membangun dan memelihara model. Data fasilitas harus disiapkan, konfigurasi perlu dipelihara, dan pengujian harus ditinjau. Investasi tersebut dapat memberikan manfaat, tetapi besarnya bergantung pada proyek. Artikel ini tidak mempunyai data biaya pelanggan yang cukup untuk menghitung pengembalian investasi atau menjanjikan masa balik modal tertentu.
Metrik keselamatan sebaiknya tidak direduksi menjadi jumlah penghentian yang makin sedikit. Penghentian dapat terjadi karena perlindungan memang diperlukan, atau karena informasi yang keliru. Mengurangi kedua hal itu melalui cara yang sama dapat berbahaya. Analisis perlu membedakan penyebab, konteks, dan konsekuensi sebelum menilai sebuah perubahan sebagai perbaikan.
Ukuran yang lebih informatif menghubungkan hasil operasional dengan mutu bukti: apakah masalah desain diketahui lebih awal, apakah keputusan dapat ditelusuri, dan apakah pembatasan tetap dipatuhi? Kinerja produksi tetap penting, tetapi harus dibaca bersama hasil penilaian risiko serta batas penggunaan yang telah disetujui.
Paket bukti yang berguna harus dapat ditelusuri dan diulang
Dalam analisis redaksi, sebuah paket bukti akan lebih mudah ditinjau apabila setiap kesimpulan terhubung dengan persyaratan, kondisi, metode, dan hasilnya. Pembaca tidak perlu menganggap format berikut sebagai templat resmi TÜV SÜD. Ini adalah cara praktis menyusun pertanyaan agar laporan tidak berhenti pada kumpulan tangkapan layar.
| Bagian bukti | Pertanyaan yang perlu dijawab |
|---|---|
| Identitas objek | Mesin, perangkat lunak, sensor, dan konfigurasi mana yang dinilai? |
| Tujuan dan lingkup | Tugas, area, pengguna, serta kondisi apa yang dicakup? |
| Dasar penilaian | Acuan dan bahaya mana yang dihubungkan dengan pengujian? |
| Metode | Bagian mana disimulasikan, diukur secara fisik, atau ditinjau? |
| Hasil dan batas | Apa yang lulus, apa yang belum terjawab, dan batas penggunaannya? |
| Keputusan dan perubahan | Siapa menerima hasil serta kapan pemeriksaan perlu diulang? |
Reproduksibilitas juga memerlukan catatan konfigurasi yang cukup. Jika tim lain mengulang uji, mereka perlu mengetahui masukan dan pengaturan pentingnya. Perbedaan hasil tidak selalu berarti salah satu tim keliru; perbedaannya mungkin mengungkap ketergantungan yang belum didokumentasikan. Justru karena itu, identitas versi dan kondisi awal mempunyai nilai praktis.
Bukti negatif perlu dipertahankan bersama bukti keberhasilan. Kasus yang gagal dapat menjelaskan alasan perubahan desain atau pembatasan tertentu. Jika hanya hasil terbaik yang ditampilkan, penilai kehilangan informasi tentang proses dan batas sistem. Kualitas laporan terlihat dari kemampuan menjelaskan keputusan sulit, bukan hanya menampilkan percobaan yang berjalan lancar.
Akses terhadap bukti pun perlu diatur sejak pengadaan. Operator perlu mengetahui dokumen apa yang diserahkan, siapa dapat meninjaunya, dan bagaimana pembaruan diperoleh. Perlindungan informasi milik vendor bisa tetap dibahas, tetapi tidak boleh membuat pihak yang bertanggung jawab atas penerapan kehilangan informasi yang diperlukan untuk mengambil keputusan sesuai lingkup tugasnya.
Relevansi bagi Indonesia: mulai dari keadaan fasilitas sendiri
Bagi perusahaan di Indonesia yang mempertimbangkan robot bergerak, pelajaran terdekat dari berita ini adalah pentingnya menilai aplikasi sejak perancangan. Artikel ini tidak menyatakan suite sudah tersedia, diterapkan, atau diakui oleh regulator Indonesia. Informasi mengenai hal-hal tersebut memerlukan konfirmasi tersendiri terhadap produk, layanan, serta lingkup penerapannya.
Langkah analitis awal dapat berupa pemetaan kegiatan: bagaimana barang masuk dan keluar, siapa bekerja di setiap area, serta kapan kendaraan manual dan otomatis berinteraksi. Kondisi yang relevan harus berasal dari pengamatan fasilitas sendiri. Redaksi tidak mengasumsikan seluruh gudang Indonesia mempunyai kualitas lantai, pencahayaan, jaringan, atau pola kerja yang sama.
Integrasi juga perlu memperhitungkan pembagian pekerjaan di antara perusahaan. Produsen robot, integrator, penyedia jaringan, dan operator mungkin berbeda. Kontrak perlu menerjemahkan batas antarpihak tersebut menjadi tanggung jawab yang jelas: siapa menyediakan data, memperbaiki temuan, mengelola perubahan, dan memberikan dukungan ketika masalah muncul.
Penerapan bertahap dapat menjadi pilihan yang layak dibahas, misalnya dimulai dari tugas serta area yang ruang lingkupnya terdefinisi. Namun, proyek percontohan tetap membutuhkan penilaian yang sesuai dengan risikonya. Ukuran proyek yang kecil tidak otomatis membuat interaksi mesin dan manusia aman, terutama jika batas operasinya kabur.
Ketika mempertimbangkan kewajiban K3, kesesuaian produk, atau penerimaan sertifikat di Indonesia, perusahaan perlu memeriksa aturan serta pihak berwenang yang relevan untuk kasusnya. Artikel ini tidak menetapkan kewajiban hukum tertentu atau menyamakan standar internasional dengan izin operasi setempat. Fokusnya adalah ketelitian menilai bukti teknik dan klaim pemasok.
Pertanyaan sebelum membeli layanan atau menyetujui penerapan
Pengadaan sebaiknya memberi ruang bagi jawaban yang konkret. Pembeli dapat meminta demonstrasi bagaimana satu bahaya dipetakan ke persyaratan, skenario uji, hasil, serta keputusan. Alur kecil yang lengkap sering lebih menjelaskan mutu proses daripada presentasi panjang yang tidak menunjukkan hubungan antarunsurnya.
- Apa objek penilaiannya? Minta identitas robot, aplikasi, fasilitas, perangkat lunak, dan konfigurasi yang masuk lingkup.
- Apa keluaran layanannya? Bedakan bantuan persiapan, hasil pengujian, penilaian independen, dan sertifikat yang benar-benar diterbitkan.
- Acuan apa yang dipakai? Minta nomor serta edisi, kemudian periksa hubungan acuan itu dengan jenis mesin dan tugas.
- Apa batas modelnya? Tanyakan data fisik pembanding, ketidakpastian, penyederhanaan, dan bagian yang memerlukan pengujian tambahan.
- Bagaimana kondisi gagal ditangani? Minta bukti mengenai kehilangan data, keterlambatan, pemulihan, dan ketidaksesuaian konfigurasi yang relevan.
- Siapa mengendalikan perubahan? Perjelas pihak yang menilai dampak pembaruan dan menentukan pemeriksaan ulang.
- Bagaimana operator mendapat dukungan? Pastikan ada jalur pelaporan, penjelasan batas penggunaan, serta pengaturan pembaruan dokumen.
Jawaban tersebut perlu konsisten satu sama lain. Jika vendor mengklaim lingkup sangat luas tetapi bukti hanya mencakup konfigurasi sempit, ketidaksesuaian itu harus diselesaikan. Jika waktu pengujian dipersingkat, pembeli perlu mengetahui apakah cakupan tetap memadai. Penghematan yang bernilai adalah pengurangan pekerjaan berulang tanpa kehilangan alasan teknis yang diperlukan.
Terakhir, keputusan penerapan perlu mencatat hal yang masih terbuka. Sebagian pertanyaan mungkin membutuhkan informasi tambahan dari produsen, integrator, atau penilai. Mengidentifikasinya sejak awal membantu tim mengalokasikan pekerjaan. Menyatakan semuanya selesai ketika bukti belum tersedia hanya memindahkan ketidakpastian ke tahap operasi.
Apa yang belum dapat disimpulkan dari pengumuman ini?
Dari bahan publik yang diperiksa, redaksi belum memiliki dasar yang cukup untuk menyatakan bahwa seluruh arsitektur, kriteria kelulusan, harga, atau ketersediaan komersial suite sudah dijelaskan lengkap. Kami juga tidak mempunyai laporan audit pelanggan yang dapat digunakan untuk mengukur hasil penerapannya secara independen.
Belum cukup dasar pula untuk menyatakan bahwa penggunaan platform tertentu otomatis menghasilkan sertifikat, menghapus kunjungan lapangan, atau menjamin tidak akan terjadi kecelakaan. Ketiganya merupakan klaim yang jauh lebih besar daripada keberadaan perangkat pengembangan dan konsep proses penilaian.
Ketiadaan informasi publik bukan bukti bahwa suatu kemampuan tidak ada. Artinya, pembaca belum dapat memperlakukannya sebagai fakta terkonfirmasi. Pembedaan ini penting agar artikel tetap kritis tanpa menuduh perusahaan menyembunyikan sesuatu atau menganggap rencana pengembangan telah selesai.
Perkembangan yang layak dipantau selanjutnya adalah penjelasan ruang lingkup layanan, metode penerimaan bukti, contoh penerapan yang dapat diperiksa, serta hasil dengan pembanding yang jelas. Informasi tersebut akan membantu menilai manfaat nyata pendekatan ini di luar panggung konferensi.
Pertanyaan yang sering muncul
Apakah ini sertifikat keselamatan untuk semua jenis Physical AI?
Jangan menarik kesimpulan seluas itu. Penilaian apa pun perlu dibaca menurut objek, aplikasi, standar, konfigurasi, dan lingkupnya. Label Physical AI mencakup banyak kemungkinan sistem; satu nama konsep tidak menunjukkan bahwa semuanya mempunyai risiko atau metode penilaian yang sama.
Apakah robot dengan komponen bersertifikat otomatis aman di gudang?
Bukti komponen perlu dihubungkan dengan penerapannya. Operator masih perlu memahami kondisi penggunaan, integrasi, dan perlindungan pada aplikasi aktual. Dalam contoh redaksi, interaksi armada serta kegiatan pekerja dapat menghasilkan pertanyaan yang tidak dijawab oleh laporan satu komponen.
Apakah video simulasi cukup menjadi bukti?
Video dapat membantu menjelaskan percobaan, tetapi perlu disertai tujuan, konfigurasi, metode, hasil terukur, dan batasnya. Penilai harus mengetahui apa yang sebenarnya diwakili. Kualitas visual tidak menentukan dengan sendirinya apakah kesimpulan teknik sudah memadai.
Apakah kamera fasilitas menggantikan seluruh sensor robot?
Jangan menganggap begitu tanpa memeriksa desain tertentu. Yang perlu dinilai adalah fungsi setiap unsur, ketergantungannya, serta respons ketika informasi tidak tersedia. Artikel ini tidak menyarankan penghapusan perlindungan tertentu hanya karena fasilitas menambahkan persepsi AI.
Apakah konsep ini akan mengurangi jumlah pekerja?
Bahan yang ditinjau tidak menyediakan bukti yang cukup untuk menghitung dampak ketenagakerjaan dari suite. Pengaruh otomasi terhadap tugas dan organisasi perlu dinilai pada penerapan nyata. Artikel ini tidak memprediksi angka pengurangan tenaga kerja.
Ukuran keberhasilannya adalah keputusan yang dapat dibuktikan
Berita dari Berlin mempertemukan ambisi otomasi dengan pekerjaan pembuktian yang lebih terstruktur. Bagi pengguna industri, nilai akhirnya akan terlihat ketika tim dapat menjelaskan mengapa suatu aplikasi layak dijalankan, batas apa yang menyertainya, dan bagaimana dasar keputusan itu dijaga selama kondisi berubah.
Robot yang mampu menyelesaikan tugas adalah awal yang penting. Untuk bekerja bersama manusia, kemampuan tersebut perlu ditempatkan dalam sistem yang risiko, perlindungan, serta tanggung jawabnya dipahami. Kekuatan sebuah pendekatan keselamatan akan terlihat pada bukti yang bisa diperiksa dan tindakan yang jelas ketika bukti itu belum mencukupi.
Catatan riset dan batas artikel
Naskah disusun dari rilis perusahaan, dokumentasi teknis NVIDIA, katalog serta ringkasan resmi ISO dan IEC, serta referensi NIST dan OSHA yang diperiksa pada 22 Oktober 2026. Ringkasan standar digunakan untuk memeriksa identitas dan ruang lingkup umum; redaksi tidak mengklaim telah mengaudit fasilitas atau menguji kepatuhan terhadap seluruh klausul berbayar. Naskah dibantu AI, kemudian diperiksa ulang terhadap sumber, konsistensi istilah, dan aritmetika. Seluruh contoh gudang dan angka perhitungan diberi konteks hipotetis. Sumber teknis terpisah tidak berarti lembaganya mengesahkan produk atau isi artikel ini.
Sumber dan referensi
- Accenture — pengumuman Physical AI Safety Suite, 21 Oktober 2026
- NVIDIA — agenda GTC Berlin 2026
- ISO — penjelasan sertifikasi dan peran ISO
- ISO — katalog ISO 3691-4:2023
- ISO — katalog ISO 12100:2010
- ISO — katalog ISO 10218-2:2025
- ISO — katalog ISO 13849-1:2023
- ISO — katalog ISO/IEC TR 5469:2024
- NVIDIA — Omniverse dan lingkungan siap simulasi
- NVIDIA — Isaac Sim untuk simulasi dan pengujian robot
- NVIDIA — platform Cosmos
- NVIDIA — dasar simulasi fisika Isaac Sim
- NIST — kredibilitas digital twin manufaktur, 2022
- NIST — ketidakpastian dalam pemodelan dan simulasi, 2026
- NVIDIA — konsep inside-out dan outside-in
- NVIDIA — panduan integrasi Halos Outside-In
- NVIDIA — keterbatasan konfigurasi Halos Outside-In
- NIST — AI RMF Playbook: pengukuran
- NIST — AI RMF Playbook: pengelolaan risiko
- NIST — karakteristik AI yang dapat dipercaya
- OSHA — robotika dan kegiatan tidak rutin
- OSHA — manual teknis sistem robot industri
- IEC — katalog IEC 62443-2-1:2024
- IEC — katalog IEC 62443-3-2:2020
- ISO — penjelasan ISO 45001